 UniRemoteLab
تحريك محرك سيرفو SG90 بـ ESP32 بأوامر من Serial
السيرفو محرك صغير يدور إلى زاوية تحددها أنت. في هذه التجربة تكتب زاوية في خانة الإرسال، فيقرؤها ESP32 ويحرك ذراع السيرفو إليها، وتراه يتحرك على البث.
▶ جرّبها على لوحة حقيقيةمجانًا كضيف لدقائق، أو بحساب جامعتك
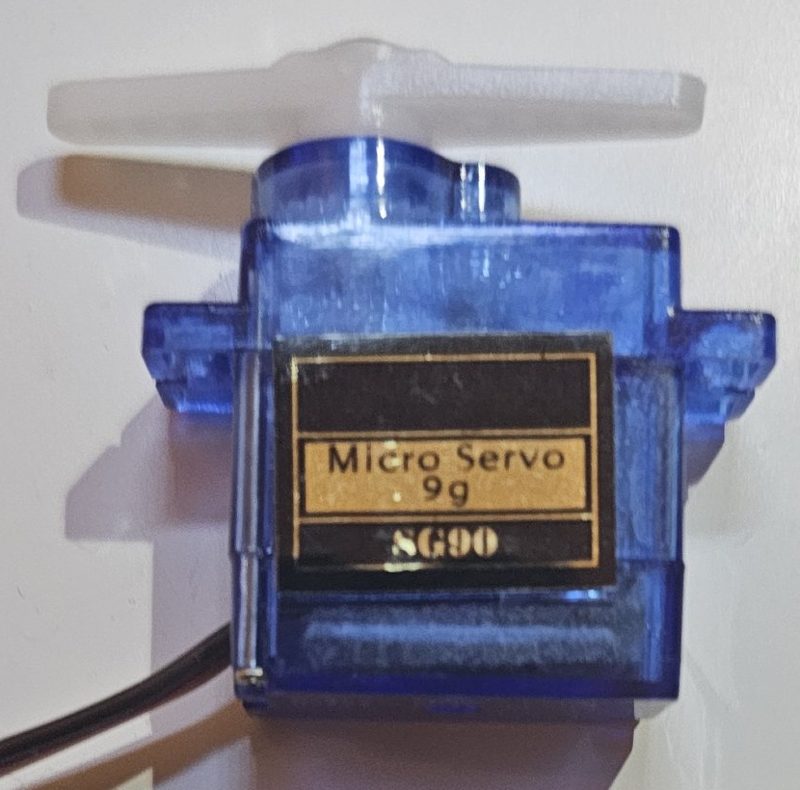
التوصيل على لوحة المختبر
| القطعة | الطرف |
|---|---|
| إشارة السيرفو | GPIO21 |
| التغذية | 5V من اللوحة |
الكود الكامل
// تجربة 5: محرك السيرفو
// الريليه: K15   |   المكتبة: ESP32Servo
// اكتب زاوية بين 0 و180 في خانة الإرسال تحت Serial Monitor
#include <ESP32Servo.h>

Servo servo;

void setup() {
  Serial.begin(115200);
  servo.attach(21);
  servo.write(90);
  Serial.println("Send an angle 0..180");
}

void loop() {
  if (Serial.available()) {
    int a = Serial.parseInt();
    while (Serial.available()) Serial.read();   // تجاهل بقية السطر
    if (a >= 0 && a <= 180) {
      servo.write(a);
      Serial.print("Angle: ");
      Serial.println(a);
    } else {
      Serial.println("Out of range");
    }
  }
}
المكتبات مثبتة مسبقًا في المختبر.
كيف يعمل
- السيرفو يفهم نبضات كل 20 ميلي ثانية: عرض النبضة يحدد الزاوية، من نحو 0.5 ميلي ثانية (0°) إلى 2.5 ميلي ثانية (180°). مكتبة ESP32Servo تولّد ذلك عنك.
- servo.attach(21) يربط المكتبة بالطرف، وservo.write(90) يضعه في المنتصف عند البداية.
- في loop يقرأ Serial.parseInt الرقم المكتوب، ثم يُفرَّغ بقية السطر، وتُرفض أي زاوية خارج 0 إلى 180.
أخطاء شائعة وحلولها
- السيرفو لا يتحرك
- ريليه السيرفو مفتوح، أو المكتبة Servo العادية بدل ESP32Servo.
- يتحرك إلى 0 مع كل سطر
- لم تفرّغ بقية السطر، فيقرأ parseInt صفرًا. انظر حلقة while في الكود.
- يرتجف عند الأطراف
- بعض محركات SG90 لا تصل إلى 0 أو 180 بالضبط. جرّب 5 إلى 175.
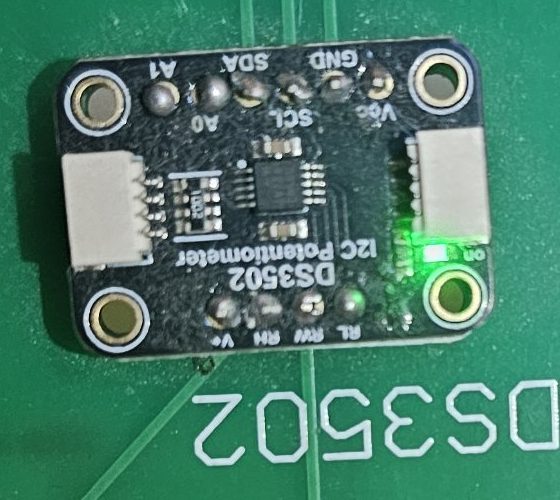 المقاومة الرقمية DS3502
 Dimmer للتيار المتردد
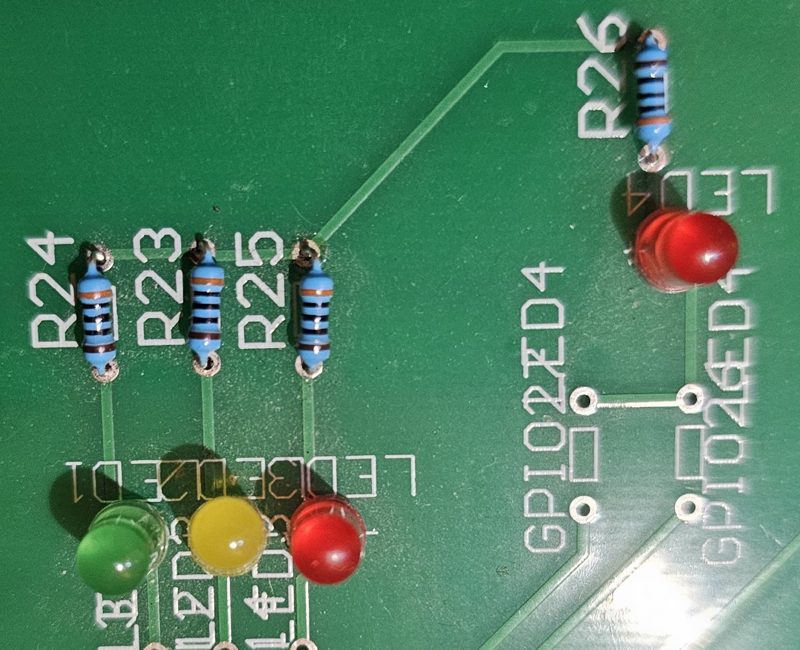 إشارة المرور