 UniRemoteLab
SG90-Servo mit dem ESP32 über den Serial Monitor steuern
Ein Servo ist ein kleiner Motor, der sich auf einen gewählten Winkel dreht. Hier gibt man einen Winkel ein, der ESP32 liest ihn und fährt den Servoarm dorthin, und man sieht die Bewegung in der Live-Kamera.
▶ Auf einem echten Board ausprobierenAls Gast einige Minuten kostenlos, oder mit dem Hochschulkonto
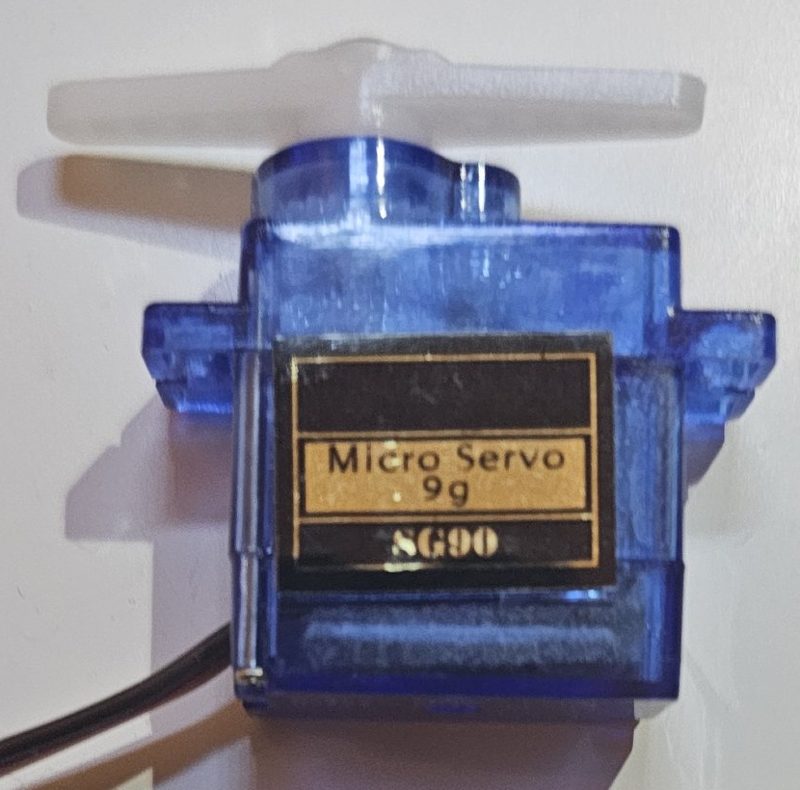
Verdrahtung auf dem Laborboard
| Bauteil | Pin |
|---|---|
| Servo-Signal | GPIO21 |
| Versorgung | 5 V vom Board |
Vollständiger Code
// Versuch 5: Servomotor
// Relais: K15   |   Bibliothek: ESP32Servo
// Gib im Sendefeld unter dem Serial Monitor einen Winkel zwischen 0 und 180 ein
#include <ESP32Servo.h>

Servo servo;

void setup() {
  Serial.begin(115200);
  servo.attach(21);
  servo.write(90);
  Serial.println("Send an angle 0..180");
}

void loop() {
  if (Serial.available()) {
    int a = Serial.parseInt();
    while (Serial.available()) Serial.read();   // den Rest der Zeile ignorieren
    if (a >= 0 && a <= 180) {
      servo.write(a);
      Serial.print("Angle: ");
      Serial.println(a);
    } else {
      Serial.println("Out of range");
    }
  }
}
Die Bibliotheken sind im Labor bereits installiert.
So funktioniert es
- Ein Servo liest alle 20 ms einen Impuls: Die Impulsbreite bestimmt den Winkel, von etwa 0,5 ms (0°) bis 2,5 ms (180°). Die Bibliothek ESP32Servo erzeugt das für dich.
- servo.attach(21) verbindet die Bibliothek mit dem Pin, und servo.write(90) stellt den Servo beim Start in die Mitte.
- In loop() liest Serial.parseInt() die eingegebene Zahl, der Rest der Zeile wird verworfen, und Winkel außerhalb von 0 bis 180 werden abgelehnt.
Häufige Fehler und Lösungen
- Der Servo bewegt sich nicht
- Sein Relais ist offen, oder es wurde die normale Servo-Bibliothek statt ESP32Servo verwendet.
- Er springt nach jeder Zeile auf 0
- Der Rest der Zeile wurde nicht verworfen, also liest parseInt() eine 0. Siehe die while-Schleife im Code.
- Er zittert an den Enden
- Manche SG90 erreichen 0 oder 180 nicht genau. 5 bis 175 versuchen.
 DS3502 Digitalpoti
 AC-Dimmer
 Ampel